WFU

2023年2月9日 星期四

2023 AI 運動專題實作營:黑客松第二名!


這次要和大家介紹的是一個四天的寒假營隊,由 AI4kids 主辦和陽明交通大學合作的 AI 運動營隊。這個營隊主打的是 AI 和運動的結合,讓學生透過實作的方式了解人工智慧和深度學習,也會利用 Python 程式去分析影片中球的路線。


營隊有 60 個人,共分成六個組別,而我是第三組的隊長。營隊前兩天是由 AI4kids 的老師介紹 AI 人工智慧,分別介紹機器學習和深度學習。第三天是由陽明交通大學的教授和研究生來介紹他們做的羽球和網球相關專題。最後一天則是黑客松,每一小組要在有限的時間內完成任務並在結束後上台報告成果。


第一天:認識 AI 人工智慧和機器學習


第一天介紹的是機器學習,電腦會利用人類挑選的特徵去訓練。可以分成監督式學習和非監督式學習,而監督式學習當中又可以分成回歸和分類,指的是用來解決問題的類別。

回歸問題是最終輸出為一個數值的問題,舉例來說,「明天下雨機率會是幾 %?」就是一種回歸問題。回歸(regression)是利用過去已知的資料去預測未來的數值,最常見的類型是線性回歸,利用一條和所有過去的點誤差值最小的線來預測下一個點的位置。

分類問題是最終輸出會是「是」或「否」的問題,像是「照片中的是不是胖丁?」就是一個分類問題。常見的分類(classification)有決策樹和 KNN,決策樹就像是很多層的 if/else 判斷式,經過多層的判斷後到達的就是輸出,KNN(K-近鄰演算法)是利用取附近 K 個資料去判斷何者比較多來決定結果。

實作的部分回歸和分類都有,回歸的部分預測的是病人在一年後糖尿病的惡化程度,分類的部分則是判斷病人有沒有可能得乳癌。回歸實作的資料共有 400 多筆,我們將其分為 80% 的訓練資料和 20% 的測試資料。接著讓我們看著熱力圖當中顯示的,特徵之間的關係指數,並去挑選需要用到的特徵,最後看哪幾個特徵能夠讓最終判斷的誤差最小。分類實作當中則是做 KNN,透過調整 K 的數值,去看看最終的準確度為多少。

透過看程式碼能夠更了解機器學習,不過因為實作的部分只包括觀察更改數值的變化,所以其實沒有什麼挑戰性。較有趣的是我有寫一段程式可以一個一個去嘗試 K 的值並找出最準確的。


第二天:認識深度學習、卷積神經網路


第二天主要在介紹的是深度學習,尤其是卷積神經網路(CNN Convolutional Neural Network)的介紹,還有介紹關於數位圖片的知識。

卷積神經網路是由三大層組成的,輸入層、隱藏層和輸出層。最複雜的部份是隱藏層,是由卷積層和池化層不斷反覆,最後再由全連接層組成一個判斷過程。卷積層是利用卷積核心去找出圖片當中的特徵,而池化層則是將卷積層完成的特徵圖取重要的特徵壓縮圖片。

數位圖片是由很多數字組成的,每一個數字在電腦當中表示的是一個像素的顏色,數字越大越亮。比較特別的是座標系統,相較於平常數學課本中從左下角開始的座標,數位圖片的 (0, 0) 是從左上角開始,而且 y 座標在 x 座標前面。

實作的部分主要專注在 CNN 和卷積核心的部分,CNN 的實作中使用的資料是辨別手寫數字,我們可以調整隱藏層的層數和每次進行訓練的數量,最終會看到準確度。卷積核心的實作則是製作自己的卷積核心並去提取人臉的特徵,像是眉毛、眼睛、鼻子等等。


第三天:用程式進行球賽分析


這一天是由教授和研究生來講課,主要都是環繞在實作的部分,有學到關於電腦視覺的知識和如何利用程式去分析一場球賽、分析數據等等,最後我們還有去球場看判斷正確殺球的程式。

令我印象深刻的是棋盤格法,電腦可以利用偵測焦點並連成直線去校正圖片,可以解除廣角的效果,確認圖片的直線沒有彎曲可以幫助電腦在判斷物件時不會有偏差。


實作的部分有追蹤影片中的球、更換影片中球的圖案和分析數據。我們可以透過追蹤球賽中的球,並顯示出其前幾幀的球位置,就可以看出球的路徑,在實作當中可以更換球的圖片,並更改大小讓其較明顯。我們也有分析資料,可以去判斷一場比賽當中球速最快的、某一拍的飛行距離,擊球的座標點等等,這個部分相當有趣,因為有一個部分是需要自己寫程式計算平均球速最快的一拍。


第四天:黑客松小組競賽


最後一天的黑客松競賽中總共有三個題目可以做選擇,我們選擇的是火球英雄榜。簡單來說就是要從現有的數據當中計算出每一拍得出球速、出球角、擊球座標、飛行時間和距離等等。進階的任務是要去判斷出每一拍的球種和最終的輸贏。

透過這樣的分析可能可以幫助比賽選手了解選手的球風,或自己常犯錯的球種和位置,只要有影片和數據就能夠分析。這樣一來在面對對手之前就可以先擬定出針對對手球風的訓練,增加訓練的效率和品質。
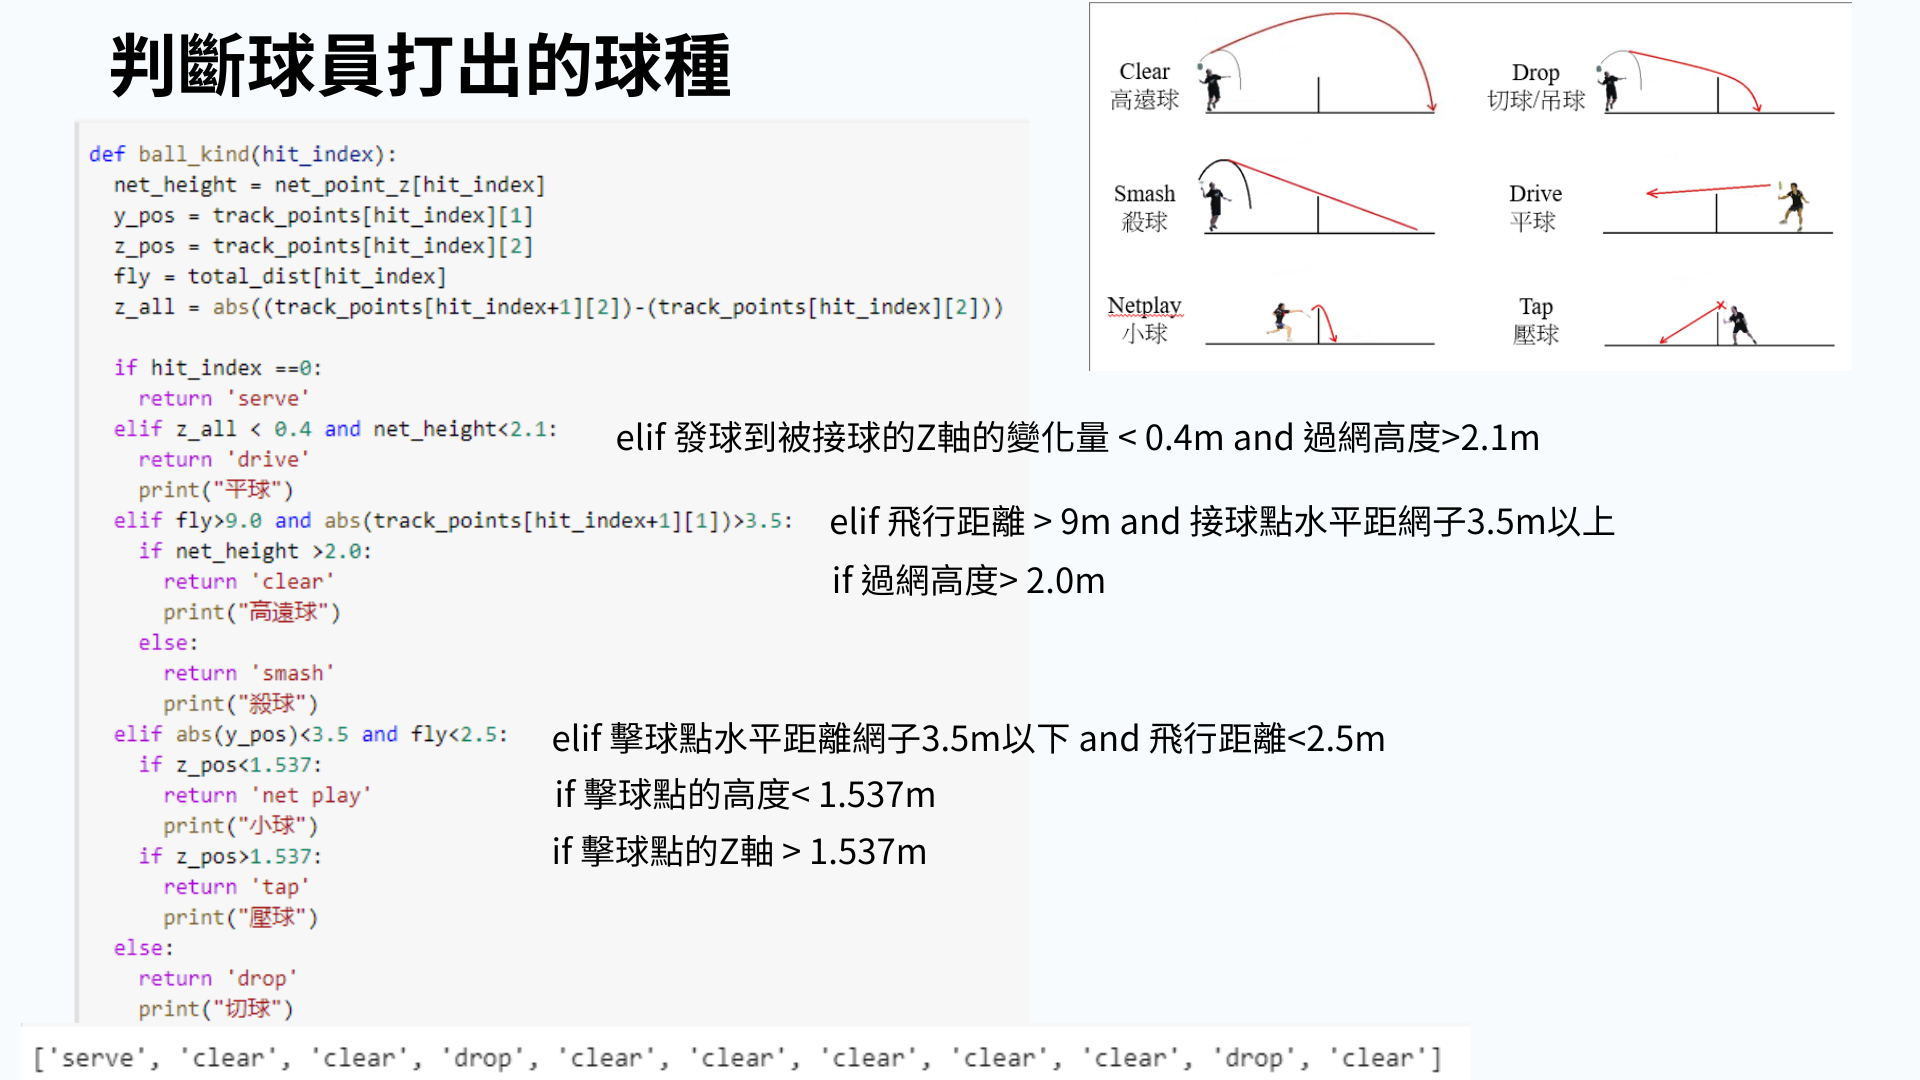


在我們的組別當中,我是負責寫程式的人,也有上台報告。我和我左邊的同學一起擬定了一個判斷球種的判斷式,最後透過不斷的和影片當中的球種去比對,成功寫出判斷球種的程式。另外我們還有去判斷雙方選手最常使用的球種、平均出球速和最快出球速。

在球種判斷的程式當中,最難判斷的有三種球,分別是高遠球、平球和吊球。其中判斷高遠球和平球的方式是發球到接球的 Z 軸(高度)變化,而判斷高遠球和吊球的方法是接球者和網子的距離,因為我們發現並不是每一次高遠球都是從後場發球,常常會和吊球搞混,最後決定用接球位置判斷。


心得與結論


在這四天當中其實非常充實,因為學習到的知識都是之前沒有接觸過的,比較可惜的地方是實作部分並沒有挑戰性,不過可以透過已經寫好的程式觀察撰寫的方式也不錯。最後一天是最有趣的,因為可以自己撰寫程式去達成目標,尤其有很想趕快完成的感覺,不斷地除錯也可以讓程式更加完整。

除了這個 AI 運動營隊以外,還有音樂和醫學的營隊,不過我應該不會想要再參加,因為前兩天的教學應該都是一樣的,此外我對於另外兩個主題也沒有那麼有興趣。


這次在黑客松競賽當中拿到第二名,其實我對這個結果相當意外,因為在看完大家的報告後,我認為應該是有拿到冠軍的機會,不知道自己輸在哪裡。還有一個獎項是學霸獎,是頒發給整體成績最高的組別,我原本也以為會是我們組的,因為我可以說是唯一在課堂上回答老師問題的人類,也許回答問題價值較廉價,最終我們沒有拿到這個獎項。


2023年1月12日 星期四

【VEX IQ】Slap Shot, Third Generation Robot Reveal: Robot pictures and explanation


In this blog, I will be introducing this robot. This is our third generation robot in the season. We used this robot to attend our first competition in Taiwan, which qualifies for the national competition. We got the highest score of the day with 249 pts in teamwork. This robot can do all the missions on the field. We used all 6 motors.


The shooter works like the picture shown above. There will be a spinning part connected to the motor. I am using a 48-tooth gear with standoffs, but you can replace it with others like 1*4 beams. Then there is the main shooter that is pulled by the rubber bands. You will also need a blocker to prevent the shooter from going over your disc holder, I used a standoff in this case.


For the purple roller, I recommend using an Omni wheel. Our gear ratio is 15:1 speed which I think is fast enough. I added a slide for the discs to slide down into the dumper.


For the dumper, we connected the motor down below. Then connected both sides with a metal shaft and a 36-tooth gear going up to the dumper.


For the new version of the extension arm. There is this trigger that can be pushed by the arm going down. The trigger connects to the T-shaped piece at the end, when the trigger is pushed, the T piece goes down and releases the extension arm.


For the old version of the extension arm, there is a beam holding down the extension arm. When the arm raises and pushes one side of the beam down, the other side rises and releases the extension arm.

This is all for the robot explanation. I hope this helped you and your team!


2023年1月8日 星期日

2022-2023 TAI-VEX IQ Slapshot: Create Award


這次參加的比賽是 AST 台中美國學校舉辦的正式賽,並不會有獎項晉級任何比賽,是一個測試機器、了解規則的好機會。我們最後拿到的是 Create Award,是頒給最有創意的機器。


在這場比賽中使用的機器是我在前兩個禮拜中研發出來的新一代機器,同樣是彈射機,不過從發放塔上取下飛盤的方式截然不同,運輸飛盤的結構也有重新設計過,伸展手臂的觸發機關也修改過,相當於重新設計整台機器。

新的這台第四代機器解決很多上一代機器和預賽中遇到的問題,包括在預賽決賽中紫色塔卡住和射球速度的困境等等。首先是發放塔們,所有的處理方式都比上一代快上非常多,讓我們技能挑戰賽的戰術能夠再進步,遙控賽由四柱晉升到五柱任務全解,自動賽則是從三柱到四柱,可以拿到的最高總分增加許多。

接著是射球的部分,我們將射球速度提升很多,並將射球結構中可以容納的飛盤數增加,讓傳輸結構上的飛盤不會累積太多,減少飛盤卡住的可能性。傳輸飛盤的結構由籃子改為鍊條傳輸,可以避免飛盤間的摩擦力大結果掉不進去射球結構的狀況。


頒發的獎項共有十個,團隊挑戰賽第一名(兩隊)、技能挑戰賽第一名、Excellence Award 全能總冠軍國小組國中組、Design Award 設計獎、Build Award、Create Award 和 Judge Award。其中最後四者是不看比賽成績的,是由在場的裁判評選出來,工作日誌和面試就會變得很重要。


▶團隊挑戰賽資格賽排名


▶技能挑戰賽排名


這次我們在團隊挑戰賽的資格賽排名是第七名且平均分數是 208.8 分,決賽排名是第十一名,技能挑戰賽的排名是第六名。比賽的成績是參加過的所有比賽中最低的,包括同樣為自己設計的第三代機器,在預賽當中的表現還算不錯,這次卻是第一次感到自己結構實力非常的懸殊。

這場比賽和預賽不同的是,在正式的資格賽開始之前會有練習賽,比賽的場次也比較多,包括決賽總共比 8 場團隊挑戰賽,再加上還要空出時間去跑技能挑戰賽,時間管理要做得很完善。


團隊挑戰賽中,我們一開始的分數大約都落在 200 分左右,有時候掉到 121 分的也有,整體來說分數和機器狀態都非常不穩定,尤其是射球的部分,非常不集中。不過最後我們發現不集中的原因是力量太大,飛盤打到中間的綠色龜殼後會以非常強的力道往四處噴,導致雖然從中間發射,飛盤在中間道的數量卻是最少的。最後一場資格賽中修好彈射力道拿到 245 分。


在決賽中,最後只有打出 157 分,位居第十一名,因為我們的傳輸結構卡住飛盤,導致上方的 14 個飛盤沒有發射出去,這讓我們損失非常多的分數。主要的問題是藍色的發放塔上 10 個飛盤落到輸送帶上時,不幸有四個飛盤剛好疊在一起,而剛好卡到用來控制飛盤進入發射結構的零件,我們不管怎麼前後轉動輸送帶都沒有辦法解決,最終在我們要放棄並前往伸展手臂的時候,飛盤竟然就意外地全數落到發射結構中,不過當時已經來不及再回去發射了。


▶遙控賽第三場


技能挑戰賽最終的成績也不是很理想,甚至比預賽的成績還要差,總分只有 197 分,遙控賽 170 分,自動賽 27 分。遙控賽第一場打出 155 分只有射完五柱沒有伸展,第二場 170 分紫色塔還有一些飛盤最終有伸展,不過射球不集中,第三場射球非常集中卻因為不小心撞到發放塔手臂伸展出去被取消資格,分數計為 0 分。

自動賽中第一次因為路徑上的角度沒有調對,只有卸除黃色發放塔,第二場因為將機器拿回出發區時忘記卸除飛盤而被取消資格,否則我們是有將任務全數做完的,第三場因為卸除藍色發放塔的手臂卡住,在重置的時候消耗太多時間,最終只有完成三柱塔。

在所有比賽場次結束後,其實是非常失落的,因為藉由這場比賽讓我認清就算花上整整兩個禮拜的時間全數花在機器人結構、程式、遙控上,以我的實力,最終拿到的成績也沒辦法很理想。

運氣很不會看時機,每一次比賽中都是在最重要的時刻消失,不但在技能挑戰賽中的遙控和自動挑選最有可能拿到最高分的場次,甚至在最重要的決賽中,當我們放棄等待的時候突然讓飛盤通順,不過這也讓我們學習到閱讀規則和機器人穩定度的重要性,我想這就是極端的「從失敗中學習」。

這次比賽中唯一表現最好的是我們的面試,在所有隊伍中是最高分的,不過因為比賽成績太差而沒辦法拿到更好的獎項,最終得到 Create Award。

我想我們能夠拿到面試最高分最大的原因就是豐富的機器研發過程,相較於前幾年的機器,這次我們有更多在機器中的進化和調整。這讓我對於裁判問的問題都能夠滔滔不絕的一直分享,也能夠說出每一個結構設計的理念、程式當中最特殊的地方等等,看到裁判在聽我們說話時臉上都會露出笑容也增加我對自己的自信。

雖然不是最好的獎項,但是我認為這次拿到 Create Award 其實比拿到 Excellence Award 還要更有意義。Create Award 是頒發給機器人設計最獨特也最有創意的機器,雖然最終成績不好,但是這個獎項給予我繼續研發機器的動力和肯定,如果今天我沒有親眼看到機器的這些問題,我一定不會意識到自己日後該怎麼去改進,更不會知道以自己目前的實力,需要付出更多的時間和努力才能夠追上其他隊伍的實力。

我不後悔自己改了這台機器,它讓我們在處理發放塔更加快速,讓我們達到之前一直都很想要打完的五柱加伸展策略,雖然在這次比賽中發現非常多的問題,不過我想解決這些問題後達到的目標,能夠讓我感受到更多的喜悅。希望能夠藉由這次的比賽,讓我們在 2/11 的全國賽當中雪恥拿到 Excellence Award。


2022年12月18日 星期日

VEX IQ 2022-2023 國中組公開賽:團隊挑戰賽第五名、技能挑戰賽第四名、資格賽第一名


這次要分享的是 12/17 號參加的國中組公開賽,也是今年 VEX IQ 賽季中參加的第一場正式比賽,公開賽是校隊和非學校隊伍都可以參加的比賽,而在 11/5 和 11/6 已經舉辦過學校隊伍專屬的校際盃比賽,最終公開賽和校際盃的前 20 名,共 40 隻賽隊賽隊得以晉級 2/11 的全國賽。

在這場比賽中可以拿到的獎項有七種,團隊挑戰賽前五名和技能挑戰賽前兩名,我們拿到的是「團隊挑戰賽第五名」和「技能挑戰賽第四名」,成功晉級全國賽。


這次的規則是要將裝載在三種不同的發放塔上的橘色圓盤射到得分區當中,得分方式總共有三種,第一是將裝在發放塔中的飛盤取下,取下一個得一分,共 45 分;第二是將飛盤射擊到得分區當中,得分區有四個,分別從遠到近是兩分、三分、四分、一分,最高可得 45 x 4 = 180 分;第三是伸展機器人手臂去觸碰得分區旁邊的格子,可以得到觸碰到的格子相對應的得分區中飛盤數的分數,最多可得 45 分,例如在四分得分去有 10 個圓盤,而機器人手臂接觸到四分區的格子,可以額外加 10 分。


發放塔總共有三種,黃色的發放塔是要將綠色的板子往內推將圓盤卸下,藍色的發放塔是要將存放圓盤的支架往上推讓飛盤往下掉釋放,而紫色的發放塔則是要藉由轉動紫色轉輪釋放。

在團隊挑戰賽中有兩台機器,所以最高可得的分數是 45 + 45 x 4 + 45 x 2 = 315 分,而在技能挑戰賽的遙控賽當中只有一台機器,最高可得的分數是 45 + 45 x 4 + 45 = 270 分。


從賽季一開始,總共製作了三台機器,這次用的是我們研發的第三代機器。在今年的賽季當中,機器的型態可以依照發射飛盤的方式分為兩種,一種是用馬達高速轉動輪子將飛盤發射出去,我們稱作飛輪機,另一種是用橡皮筋和馬達帶動的發射器發射,這種稱作彈射機。

我們拿去比賽的是彈射機,因為相較於飛輪機,我認為彈射機要將圓盤發射並集中在 4 分區比較容易,雖然飛輪機也可以達到,不過需要較多細節的調整。台灣隊伍當中大部分都是使用飛輪機,這次 35 支隊伍的比賽中我只有看到兩到三隊使用彈射機,而我們是當中將彈射機調整到最有效率的隊伍。

這是時隔 7 個月又 7 天後第一次站上 VEX IQ 的比賽會場,內心充斥著緊張的情緒和微小的自信,也有微小的睡意,因為比賽前一天的晚上緊張的睡不著,總共只睡兩個半小時,但精神被緊張的心情支撐起來早上的睡意也僅占一小部分。


第一次在比賽中拿著和大眾非常不同的機器參賽,深怕因為這一點不同而使比賽結果不理想。我將機器放到練習場上並開始測試各種功能和自動程式,因為都相當順利,這也建立起我對這場比賽的自信。


在測試後有對機器進行一些調整,像是機器的伸展手臂沒辦法達到四分區的目標,所以調整了橡皮筋和結構上的一些設計,也因為有零件容易脫落的問題而將一般的插銷更換成釘子插銷增加固定等等。


技能挑戰賽最終排名第四,遙控賽 185 分和自動賽 54 分,總共 239 分。在比賽前我就有預料到我們這台彈射機在技能挑戰賽中應該無法拿到高分,因為結構設計上就有些地方容錯率較低無法穩定在自動賽發揮。

原先預設可以拿到的最高分是 320 總分,遙控賽 180 分和自動賽 140 分,遙控的策略是完成四柱發放塔並伸展,自動的策略則是三柱發放塔加伸展。遙控的部分在早上精神最好的時候去挑戰拿到比預設更高的分數,而自動賽很可惜的在三次機會當中拿到的分數分別是,19 分、9 分和 54 分,距離目標相差較遠。

這次技能賽第一名的總分是 316 分,遙控 202 分和自動 114 分,是一台飛輪機。由於他們的機器較多協助校正機器位置的裝置,可能在自動賽當中表現在穩定,而且也因為結構的不同,飛輪機較容易處裡紫色發放塔,相較之下我們因為成功率太低就沒有處裡。

我認為我們的機器在技能挑戰賽較劣勢,主要是因為射球速度太慢而且紫色發放塔的處裡太過困難,不管是對於機器的程式還是遙控,都要一定的運氣。如果想要在日後的比賽提高最高可以得到的分數,我們就比須解決這兩個問題。


團隊挑戰賽分成資格賽和決賽,這次每一支隊伍各有五場資格賽,最後會將五場的分數扣掉最低的一場並計算平均分數,接著按照排名去配對決賽的隊友。我們在資格賽的排名當中以 231.75 的平均分數位居第一名,我覺得算還不錯的結果。


五場資格賽的分數分別是,240 分、249 分、198 分、170 分和 240 分,其中 249 分是整場比賽中最高的分數,而我們是唯一在五場資格賽當中有兩場以上 240 分的隊伍,而且 88 場資格賽中也只有 14 場超過 200 分,240 分以上的更只有五場。我認為彈射機在團隊挑戰賽中真的很占上風。


團隊挑戰賽中得到的是第五名,決賽時對到的隊友是 1713A,來自桃園的隊伍。


當時幾乎是穩定可以拿第一名,但是我因為稍微一個小失誤,使紫色發放塔中的圓盤卡住,原本可以拿下八個圓盤,最終只有拿到兩個。準確來說,是沒注意到要將機器上可上下移動的籃子往下調整,導致紫色發放塔的圓盤無法藉由旁邊的斜坡滑入籃子,在入口處被卡住也導致轉盤無法往後旋轉的紫色塔被飛盤卡住。若有拿到這六個飛盤,就能夠超越第一名當時 230 分的成績。

由於知道是自己的問題,在比賽結束後其實非常難過和自責,彷彿讓身旁努力不懈的隊伍的付出都因為我的失誤而失去第一名的價值,也讓他們損失在這場比賽中以第一名的身分站上舞台的機會。「要是自己有注意到這件事就不會變這樣了」內心不斷重複著這句話,身體逐漸被內疚和悲傷的情緒佔據,眼前的景象逐漸模糊,努力忍住的淚水也在比賽結束後掙扎的湧出眼眶,不斷地流淌,真希望一切都只是一場夢境。

很感謝所有在比賽後前來鼓勵我們的隊伍和朋友,謝謝 6611B 的 JJ 在比賽時鼓勵我,也會來看我們比的各場資格賽和技能挑戰賽,更謝謝 1713A 的兩位隊員和教練,願意和我們一起在決賽中練習和努力,很榮幸能夠和你們一同組隊參加決賽。

這次在機器方面沒有辦法調整到面面俱到,雖然能夠在資格賽中表現不錯,但是整體上還是輸飛輪機一些,我覺得相當可惜,不過我還沒有想到應該如何改進,首先可能會先解決發射圓盤的速度問題,希望日後在全國賽中能夠證明自己的實力。

謝謝媽媽當天載我們來回至雲林參加比賽,並在比賽中幫忙處裡中餐,謝謝海龜老師在準備比賽的過程中給予結構上可以改進的建議,伸展手臂的部分也變得比以前穩定,謝謝弟弟跟我一起練習遙控,讓我們在遙控賽當中可以拿到 185 分。

謝謝中華資訊與科技教育學會舉辦一系列的 VEX IQ 比賽,讓我們有非常完善的比賽可以參加,並且有這麼大的舞台可以表現自己努力的成果。謝謝學會的 Judy 送我可愛的聖誕節鹿耳夾子,我在頒獎的時候有戴上台喔🙂

參加這次比賽給我相當大的成就感,在資格賽中得到多次高分,也有許多隊伍對我們的機器很感興趣,像是如何做到不讓飛盤卡住等。一開始參加 VEX IQ 比賽的時候,用自己的機器頂多在比賽中得到三到四名左右的成績,這次能夠在資格賽中打出全場最高分真的很開心,尤其用和大多數人不同的機器達成時特別感到愉悅。希望在下一場比賽中,不管是結構還是程式都能夠有所進展,在決賽中拿下第一名證明自己的實力。


2022年12月14日 星期三

那些散落的星星 讀後討論


可自由使用網路跟各種數位工具,如果任何議題思考卡關,都可以跟爸爸討論形塑方向喔!


1. 請問你喜歡這個故事嗎?請說說你最有印象的部份,以及你的感想。(300 字以上,請分段。)


我喜歡這個故事,整本書很完整的介紹一個人在難民營當中的生活,包括可能會出現的煩惱,需要忍受的事情,偶爾出現的機會,可能會受到的限制等等,閱讀這本書讓我開了眼界,了解到這個世界上有很多人正生活在無法暖衣飽食的地區。

整本書當中令我印象最深刻的是第 157 頁的對話和主角歐馬心中的想法。一位西班牙的聯合國社工來到達達阿布幫忙,也真心、友善的和學生們介紹自己,然而畢竟生活的環境不相同,「感覺他說的都是真心話...但 UN 的工作人員都住在大房子裡...她對難民又真正了解什麼?」歐馬這麼想。

我大概可以理解歐馬的心情,雖然是要來幫忙的人,但還是不禁會思考 UN 的社工的居住環境是那麼的不一樣,要不要用心幫忙可以自己決定,而且也可能隨時離開達達阿布,會有這個想法應該是蠻合理的。


2. 請到網路上,搜尋一張你覺得最有代表性的,伊福營地或達伽哈萊營地的真實照片,裁切成 1200*628 後,貼上來。請注意,XY 軸的比例必須保持一致喔,就是不可以拉長或拉寬,只能用裁切的,否則圖片變形,會失去真實感。(練習尋找自己習慣的圖片處理軟體,並調整裁切比例和尺寸。)


3. 故事中提到,歐瑪與哈珊所在的伊福營地,以及哈珊走失後前往的達伽哈萊營地,他也在那邊認識了日後自己的太太。請到 Google Maps 找到這兩個地方,並量測其距離,截一張衛星空照圖,裁切為 1200*628,然後貼上來。接著用文字說明,你認為這樣的距離,是可以在一個晚上到清晨走到的嗎?你的依據是?


在地圖上, 伊福營地(Ifo Refugee Camp)到達伽哈萊營地(Dagahaley Refugee Camp)的直線距離是 9.45 公里,而實際上可能需要走 11 公里左右,大約需要 2 小時 10 分鐘左右可以抵達,加上路途中休息、慢走的時間,應該還是可以在一個晚上到清晨的時間走完的。


4. 這個故事是基於真實故事改寫的,絕大部分都是真實發生過的,只有一些角色情節是虛構的,請問是那些部份?以及,你認為圖像小說 graphic novel 作者維多利亞‧傑米森,做這樣的改動,你認為好不好?為什麼?(300 字以上)

作者在這本書當中有虛構一些情節,像是配角的兩位女生,瑪莉安和妮茱。我認為這樣的改動還不錯,因為可以讓讀者在閱讀主角故事的過程中,順便了解男性和女性在難民營中不同的遭遇,像是瑪麗安因為婚姻不得不放棄上學和出國的機會,然而歐馬卻能有機會繼續讀書等。

然而,現實生活中的女性在難民營當中,是否就是過著書中敘述的生活呢?我認為可能比書中所畫出來的還要殘酷而且多一些,像是在後記中提到,當時學校裡面是沒有女生廁所,造成上學的大多是男性等。從頭看到尾,我並沒有感到突兀或不合理的情節,是在看完作者的後記才意識到有些虛構情節,所以這些情節並不會影響到讀者閱讀。

可能有些虛構是為了讓人物性別更多元,可能有些虛構是為了讓故事更讓大眾接受,也可能有些虛構是為了讓整個故事的焦點聚焦在主角的故事上,不過我認為都是合理的。


5. 如果你是歐馬 Omar Mohammed 本人,你認為自己有能力,或者有機會,順利離開營地嗎?你可能會在哪裡失敗?或者,你認為自己可能在哪些細節做得會比他好?(200 字以上)

如果我是歐馬本人,就算我很努力,也不一定有機會得以離開營地。看完這本書後,我認為要離開營地需要堅持下去的動力、學習的熱情、和運氣,要被選到面試的名單上機率頗低,而且面試完成為到國外定居的人更是少,大家對聯合國篩選的條件也不是很清楚,我認為沒有一條走了就一定會成功的路。

不過看完這本書後,似乎認真讀書並將考試排名保持在前,是能夠提高出國機率的方法。我覺得歐馬做的選擇都是合理的,因為要照顧弟弟而不想去上學,或在弟弟發病時懷疑自己是不是不該去上學等等,如果我是歐馬,我應該也會做差不多的決定,我不覺得我能夠做的比他好。
 
 
6. 聯合國難民署負責難民相關事項,維和部隊則是保障難民營不受攻擊,並維持難民營秩序。請閱讀以下兩篇報導,配合你在本書所讀到的,依據以下方向寫一篇 500 字以上短文。

📰 UN:維和部隊涉及性剝削被嚴重低估 / 中央廣播電台
📰 聯合國維和部隊性侵案為何一再發生?一個保護性侵罪行的體制 / 公益交流站

  • 綜合書籍與報導,說明維和部隊與難民署,提供的援助效益,以及傳出的弊端。
  • 人類的事情往往都會有很多面向,有援助造成真實的幫助,也有弊端造成嚴重的傷害,你認為這是可以相抵銷的嗎?或者我們應該採取怎樣的措施去增加幫助、減少弊端?
  • 舉一個例子,是某件事情或某個物質,本來帶來好處但也帶來嚴重的壞處,然後人類想辦法增加好處,減少壞處,持續影響到今天。
 
聯合國的維和部隊和難民署,讓世界各個地區受到戰爭影響不得不離家的難民們,有地方得以居住和吃飯維持生活,但同時也有些性侵的案件發生,也有些難民為了取得物資和受更好的保護,而去做交易式性行為。

我認為兩者優點和缺點都應該受到重視,因為有聯合國維和部隊的存在,才能夠讓數千萬個難民存活,並有機會往國外定居發展賺錢,但也因為有聯合國維和部隊的存在,才會在難民營當中出現階級之分,讓難民想要透過不同手段去取得想要或需要的物資,也會讓有權力者強制難民們做不願意做的事情。

如果要消除聯合國維和部隊和難民署帶來的缺點,我覺得需要聯合國自己訂下對於維和部隊的規範和如何管理違反規定的人,目前看起來不是呼籲就能解決的事情。至於要如何增加好處,我認為增加難民學習知識的地方和出國定居的機會,應該能夠幫助他們認識這個世界,也能夠讓他們不再受到戰爭的影響而失去家園。

世界上也有很多好處多也伴隨著壞處,但人們還是願意做的事情。像是工業化和科技發展,這帶來的好處非常多,讓人們開始有引擎、機械讓農業發展更快速,也讓人們有現今的高科技產品,手機、電腦等等,而伴隨的是工廠排放出的廢氣汙染、發電所需的能源不斷在消耗等等。然而人類透過減少壞處,發展環保能源,減少碳足跡等來減少環境汙染,也透過不斷發展新科技增加好處,讓人類至今都持續發展科技。


2022年11月23日 星期三

WRO 德國世界賽之旅:「WRO 未來工程師」世界冠軍隊伍訪問


這次訪問到 WRO 世界賽未來工程師組別的世界冠軍隊伍,在台灣區賽的隊名是我愛溪南,全國賽的隊名是火力全開,在世界賽中登場的隊名是 Firing on all cylinders,這次世界賽的隊伍由三位隊員組成。


隊伍組成


最初的隊伍是由去年 WRO 未來工程師組世界第四名的兩位隊員組成,分別是仲斌同學和翊安同學,後來一位為了讀書而離開這支隊伍,由仲斌成為隊伍的主寫。後來陸陸續續加入新成員,中區賽前一天加入的柏盛和全國賽前一個月左右加入的鼎為,組成現在的世界冠軍隊伍。

三位成員都來自不同的學校,所以都會在假日約在溪南國中進行練習,和我們一樣都會利用社群媒體約練習時間,三位隊員因為比賽的緣分從原本不相識成為現在的好朋友。

鼎為同學之前有比過一次 2018 年的 WRO 競賽國小組,而比較特別的是除了學生這個職業,他也同時是一位業餘網路詩人,非常特別也很厲害,有興趣的歡迎大家追蹤一下。

柏盛同學之前也有比過競賽國中組,所以有指導學弟的經歷,在學長比較忙的時候,會幫忙指導並在需要幫忙時請教教練,能夠勝任教導這個任務真的不容易。

仲斌同學之前有參加過 FLL,但是沒有很喜歡,因為有需要報告的部分,他擅長和喜歡的是製作和設計機器人的結構,是一位很資深的機器人比賽玩家。


比賽規則


他們參加的比賽是 WRO 未來工程師組,比賽的內容大致是自動駕駛的機器人並繞場地。場地有分外圈和內圈,裁判會抽內圈牆壁的形狀,有些寬有些窄,接著要按照指定路線走三圈並在出發點停下來。

地上橘色和藍色的線則是讓隊伍看可以運用在什麼判斷上面,他們是用來判斷機器正在順時針繞還是逆時針繞著場地,但其他隊伍可能不一樣。他們有提到另外一組美國隊是利用底圖和邊牆的顏色,白色和黑色,並用鏡頭看哪一側有露出底圖並轉向該邊,這樣可以不用藍色和橘色的線就可以判斷轉彎。

整場比賽有分資格賽和決賽,決賽會按照上面敘述的規則,再加上紅色和綠色的積木柱子擋在路中間,看到綠色柱子的話機器要繞左邊,而紅色則是繞右邊。


機器製作


未來工程師沒有限定用哪一種廠商的套件或零件去比賽,所以會看到很多隊伍有不同的主機和感應器等等,也會用很多不同的軟體寫程式。他們是使用樹梅派的主機板,樹梅派又稱作 Raspberry Pi,來源是 Raspberry 和 Python,所以他們也是搭配 python 撰寫機器人的程式。

他們不像競賽組這樣整台機器都是用同一個品牌的零件,他們是拿樹梅派的主機板和其他電子行可以買到的零件湊出來的,每一種馬達或感應器都是經過每一代機器改良最終選出最適合的。

每一次機器改良主要是要調整機器的長寬,讓跑場地的過程可以順暢一些,容錯率也可以提高。機器小在跑整個場地的時候,相較於其他體型較大的機器擁有許多優勢,像是太長的機器很容易有內輪差,可能會撞到東西和死角的問題。


比賽時的心態


不管是在全國賽後還是世界賽現場,不是每一刻都有充足的自信,不過在世界賽時他們第一天是全場唯一滿解信心有上漲,是他們最有信心的時候。

未來工程師不像競賽組有特規,不過他們說世界賽的場地和規則上的規格有些出入,規則上面標示的是鮮紅色和淺綠色的積木柱子,然而在世界賽現場出現的竟然是墨綠色,這非常影響機器的辨別,尤其墨綠色和牆壁的影子非常像,需要調整程式和機器感應器的辨別。

「當時就很不開心啊」仲斌表示,其他隊友也說「當時看他在那邊調到快要瘋掉」,這個在競賽組當中也有類似的事情,不過場地的差異主要會在底圖和邊牆的空隙當中,這種情況真的不樂見。

他們有提到在比賽中會讓兩名隊員去排隊練習,留一名隊員顧桌子,因為依照他們以前的經驗,會有其他國家的隊伍去陷害他們,像是觀察前面幾次練習的排名,然後去拆前幾名隊伍的機器,所以這是他們很小心的地方。


得獎心得


他們說當下得到獎項是蠻開心的,但是心情也是會隨著時間沖散。比較可惜的是他們沒有體驗到頒獎的刺激感,我們競賽組是在比賽完之後還不會有成績公布,所以心中難免會有些期待和忐忑,理論上未來工程師的頒獎模式也是一樣的,但是因為資訊太過豐富,大家都已經知道最終的名次,他們就沒有體驗到理想中刺激的頒獎儀式。


很幸運能夠訪問到未來工程師的世界冠軍隊伍,隊員人都很和善也不會覺得我是奇怪的人類,也很開心能夠了解同樣是一團的其他隊伍,也認識到不同隊伍的訓練和練習方式,這個可貴的經驗我不會忘記的。


2022年11月20日 星期日

WRO 德國世界賽之旅:比賽心得分享


這次整理我在世界賽過程中的所見所聞,包括攤位的參觀和觀看比賽的心得。從 11/17 到 11/19,世界賽共有三天,第一次來到 WRO 世界賽學到了很多也增加我對機器人相關產品的視野,以下就讓我來介紹有趣的贊助商攤位以及對於比賽的想法吧!


攤位介紹


煤炭石頭分類機


因為沒辦法進入本比賽場地訪問,所以我前往贊助商攤位參觀,首先第一個訪問的是用 SPIKE 做的煤炭和石頭的分類機。以前要分出煤炭和石頭都是由人工手動分類,但是如果有機器幫忙會加快整個流程也會讓人類比較輕鬆。

機器首先用輸送帶將石頭和煤炭進行運輸,接著會有顏色感應器感應顏色,若是黑色將會輸送到煤炭箱,反之感應到灰色的話會輸送到石頭的箱子。不過目前模型的成功率不是 100%,因為缺少一顆顏色感應器和一條長的線,沒辦法準確判斷顏色也無法調整運輸目的的箱子。

攤位的人很親切,也有擺設真的煤炭和石頭讓我們摸,煤炭意外的很輕而且摸完手真的會髒髒的。不過稍微尷尬的是我詢問能不能和他們一起拍照時,突然發現我忘記帶手機所以跑回賽場觀賽區拿。


「你絕對踢不進哈哈哈


接著介紹的是看似所有攤位中最有人氣的「你絕對踢不進哈哈哈」,簡單來說就是會有人類一直擋你不讓你進球。在會場有很多人類嘗試不被攔截踢進球門,守門員是一個貼上人類貼紙的大板子,由馬達操作擋球。

在足球攤位左上和右上設有感應器,可以讓電腦分析每一幀的畫面並鎖定足球,進而用板子擋住你的球。因為草地是綠色、足球是橘色,有足夠的對比才能夠讓感應器較好分辨足球的位置,加上很少人會穿橘色的衣服,比較不會干擾感應器的判斷。

這個和我之前 FLL 專題所使用的 pixey 感應器很類似,都是追蹤一個顏色的移動來做之後的動作。很多人的策略都是要踢到球門的最邊邊,是板子做圓周運動的死角,不過我經過一整天後看到的第一個進門的是因為運氣好滿滿彈進去的,所以個人覺得基本上是無法突破板子的防守的。


比賽心得


訪問日本隊伍


身為「沒有晉級世界賽的WRO國中組的人類」是無法進入比賽場地的,導致沒有和許多競賽隊伍討論機器種類和訪問。但是基於個人對日本人類的喜愛,我成功打起勇氣和 WRO 國小組日本隊進行簡短的聊天。

在中午休息時段,我從座位上看到對面穿著橘色衣服的一群日本人,於是決定過去和他們搭話。由於和陌生日本人聊天的經驗不是很充足,所以在走去搭話的路上非常緊張,也在心中思考所有可以詢問的問題以及可能接收到的回答。

走到他們面前,瞬間腦袋空白不知道怎麼開場,要先用英文說「哈囉」還是直接用日文打聲招呼。想到之前在美國和日本隊伍打招呼都是從英文開始,就鼓起勇氣和他們說「Hello, can I ask you some questions?」接著打完招呼後在接上「I can also speak a little bit of Japanese (做人要謙虛 uwu)」,就開啟這短暫的對話。

聊天內容其實並不多,他們從日本轉機新加坡到德國,新加坡到德國飛了 13 個小時左右。這是他們第一次參加WRO世界賽也是第一次到德國,和我的差別只有不是「參加」而是「參觀」世界賽呢。

我很開心能夠和他們聊天,說話時因為緊張所以結束後有點小流汗,但是能夠和日本人小聊一下真的很有成就感。


全國賽和世界賽的對比


我認為世界賽和全國賽場地最大的差別就是場地的大小,世界賽的場地大很多,所以在觀眾席上可以清楚看到場上隊伍跑機器的狀況,讓人可以更融入於比賽當中。另外我覺得因為隊伍之間可以交流互相聊天,整個世界賽的氛圍不會像全國賽一樣緊張。

食物的主餐部分沒有很多調味,我想畢竟要給所有隊伍的餐點,低成本要做到的精緻程度本來就不會太高,不會到難吃所以都有吃完,但是甜點部分倒是因為較奇特而不太喜歡。


旁觀者的心得分享


在觀看連續兩天的正式比賽後,我覺得兩天的題目都不簡單,第一天的特規可以用現成的東西去做修改,不太需要盲寫,不過第二天就真的很考驗選手們對自己機器的掌握程度,幾乎所有路徑都是之前沒有嘗試過需要想場測試並調出來的。

要在短短的時間內做出正確的判斷以及正確的寫出程式,其實需要很多經驗的累積才能夠達到,這次國小組比賽中,有看到需多可以加強的地方,包括看出真正出錯的原因以及思考最好的解決方案。

對於這次的比賽結果,我覺得相當可惜,旁觀的兩支隊伍分別落在第十一和第十二名,兩天的比賽當中剛好都有其中一天跑得不是很理想,使得綜合分數無法衝到很高,但是弟弟的隊伍有把握住第二天的機會,從原本的 52 名跑到 11 名其實是一個非常大的進展。


創意賽攤位


在創意賽當中,每一個隊伍都會有自己的一個攤位,而其中我最有印象的是由韓國隊伍 HERO 所做的咖啡機,可以從咖啡的製作到塑膠杯的回收全程由機器一手包辦。整個機器看起來很複雜,不知道他們花費多少時間組裝以及調整才完成,不過也有可能是前幾屆的學長姐們就有類似的機器可以套用在機器上。

我看到的兩個韓國隊伍做的機器都很大台,另一個是做三明治的機器,也是利用很多機關,像是運輸帶和馬達轉動的板子來做三明治。兩隊都有拍攝影片講解,確實這種大型有 SOP 的機器用影片示範操作的方式是最能夠讓觀眾了解的。


比賽環節介紹


我認為整個比賽最好玩的地方是觀看每一個隊伍的策略以及大家的進度,從這當中可以發現各種機型對不同題目會有不一樣的解決方案,對未來判斷策略應該會有些幫助。從旁觀者的角度最能夠了解的是隊伍做的判斷是否正確,從隊伍花費的回合數以及時間就可以知道哪些方法比較容易解決問題。

三天的比賽當中,晚上通常都會有舉辦活動,但是我個人不是很喜歡,也覺得整體的賽程規劃不是非常好。第一天的活動是歡迎會以及開幕式,歡迎會的場地是世界最大的足球場站台,而開幕式則是在會場中舉辦,介紹每個參賽國家以及聆聽演奏表演。第二天的活動是友誼晚會,有許多遊戲可以遊玩也有不同攤位的食物可以吃。第三天的頒獎包含跳舞表演,整體都還可以接受。

可能因為我比賽時間大多數都是站著觀看隊伍測試,所以整天下來腳已經很酸的狀況下就不會想要繼續參加任何需要站立的活動,像是第一天的歡迎晚會的活動之一就是要站在世界最大的足球場站台看表演,就不太享受。

整個賽事結束後最想要感謝的是我的家人,花錢讓我有機會來德國的 WRO 世界賽當陪同人員觀賽,這次的體驗很特別,我想日後應該也不會再有這麼放鬆的觀賽經驗。